波士顿动力给机器人换上四指新手,为什么偏偏少了一根小指?
新机械手拥有13个独立运动自由度。围绕工具操作、碰撞承受能力和量产维修,工程师重新计算了每根手指的价值。
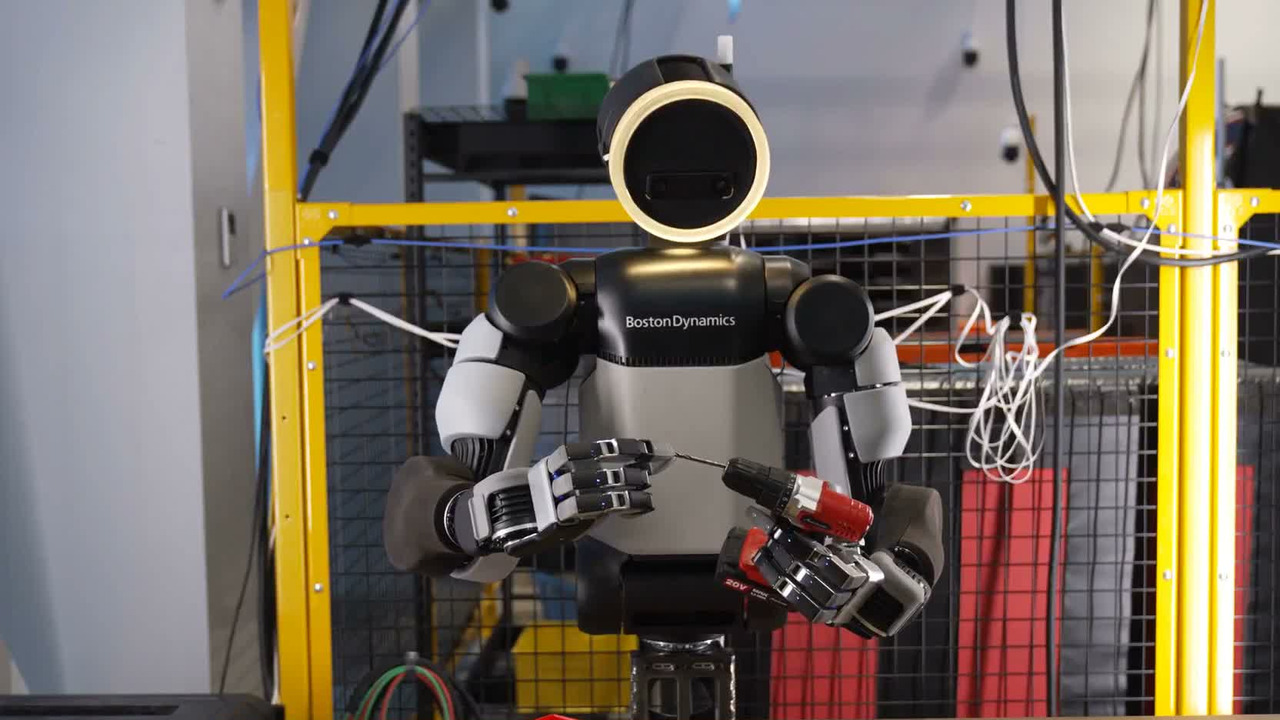
波士顿动力为人形机器人阿特拉斯(Atlas)公布了新一代机械手:四根手指、13个自由度,可以在抓住物体后继续调整它的方向,也为握住工具并扣动扳机设计了相应结构。[1]
在10月1日发布的官方介绍中,公司解释了一个直观的问题:既然机器人要使用人类的工具,为什么没有照着人手做出五根手指?
答案来自一笔工程账。团队认为,增加小指带来的能力收益,暂时抵不过多出的驱动器、体积、耗电和故障可能性。为验证这个判断,公司首席技术官还曾让团队把小指和无名指绑在一起生活一天,观察哪些动作真的会受影响。[1]
从抓住东西,到在手里调整东西
上一代机械手有7个自由度,新一代增至13个。这里的“自由度”,可以理解为机械手能够独立控制的运动方向数量:手指弯曲、张开,以及拇指转向,都需要相应的活动能力。
新手的拇指有4个自由度,另外三根手指各有3个。这样的配置让拇指可以与不同手指配合,既能捏住小物件,也能让物体在手中改变位置。[1]
这类细微动作会决定机器人能否真正用好工具。抓起一把电钻只是第一步;把手柄转到合适方向、握稳、让一根手指对准扳机,还需要持续调整接触位置和力度。手指只有“合拢”和“松开”两种动作,能做的事情就会受限。
官方视频展示了物体转向、抓取和工具操作等片段,同时分别标注了自主操作与遥操作。涉及电钻的演示包含遥操作,不能据此认定机器人已经能够独立完成整套工具作业。[2]
手指要灵活,也得经得起磕碰
工业现场的机械手还要承受碰撞、摩擦和反复使用。波士顿动力采用关节直接驱动方案,并把驱动部件封装起来,避免脆弱的线缆跨越关节。
公司特别强调了关节受到外力时能够随之转动的特性。手指撞到物体时,关节可以顺着冲击让开,减少力量硬顶在传动机构上的风险。它还让机器人更容易通过关节状态感知外界施加的力。[1-2]
新手的指尖和手掌覆盖压力触觉传感器,用来捕捉细小的接触变化。对于机器人,握力过大可能损坏物体,握力过小又可能让物体滑落;感知这些变化,才有机会及时调整。
减少一根手指也在为可靠性让路。按照这套设计,再加小指就需要增加三个驱动单元,制造、控制和维护都随之变复杂。四根手指,是团队为当前任务和未来量产作出的取舍。
先在电脑里练,再让真手上场
机械结构还要配合AI训练。波士顿动力希望在计算机中准确模拟这只手,让机器人通过大量试错学习如何操作物体,再把学到的控制方法用到真实硬件上。
这种方法称为强化学习。类似于反复练习接球,系统根据动作结果调整下一次尝试;模拟环境则允许它在不磨损真实机械手的情况下练习更多次。
难点在于,电脑里的摩擦、接触和关节运动必须足够接近现实。模拟中捏得住的东西,如果到了真机上就滑落,训练成果便难以落地。公司称,新机械手已经在一些动态任务上取得初步的模拟到实机迁移结果,但没有在此次介绍中披露长期工业作业的成功率或维护成本。[1]
从灵巧演示走到工厂岗位,还需要验证连续运行、失败恢复和维修成本。四指新手体现的方向已经清楚:每增加一个机械部件,都要回答它究竟能多完成哪些有价值的工作。
参考资料
[1] BOSTON DYNAMICS. Robot Hands for Modern AI and Real Work[EB/OL]. (2026-10-01)[2026-10-02].
[2] BOSTON DYNAMICS. Atlas新一代机械手官方演示视频及字幕[EB/OL]. (2026-10-01)[2026-10-02].

智讯智库编辑部
关注:科技、财经、国际视野
邮箱:contact@infocase.world
最新发布
巴克莱预测SpaceX或换股收购特斯拉,AI整合成为合并预期核心
SpaceX若能与特斯拉合并,可以共享AI研发资源、数据基础设施和供应链,形成 "AI+汽车+机器人+航天+算力" 的超级生态。
 新闻
OCP峰会SK海力士、三星电子秀CXL内存方案 AI算力竞争从芯片参数转向系统效率
从模块性能到缓存复用,AI内存的竞争进一步延伸至完整系统的资源利用率。
 新闻
字节跳动据悉接近与联发科达成ASIC供货协议,定制芯片争夺AI算力增量
若交易落地,字节可能成为联发科继谷歌之后的第二大ASIC客户。
 新闻
Instinct横空出世,AI个人助理将颠覆互联网?
新贵Instinct约半年内估值涨至68倍,AI个人助理掀起新消费入口争夺战。
 分析
不“死磕”大语言模型了!苏姿丰与李飞飞要带AI行业蹚出一条新路?
苏姿丰和李飞飞都不属于现有闭源垄断秩序的核心圈层,而是规则的重构者。但这种以颠覆为目的的创新往往更为彻底和深刻。
 分析
 报告