临床手术录像秒变可交互仿真!英伟达开放手术级世界模型 单卡即可运行
临床级生成式仿真大幅拉低验证成本,手术机器人研发逻辑将被改写?
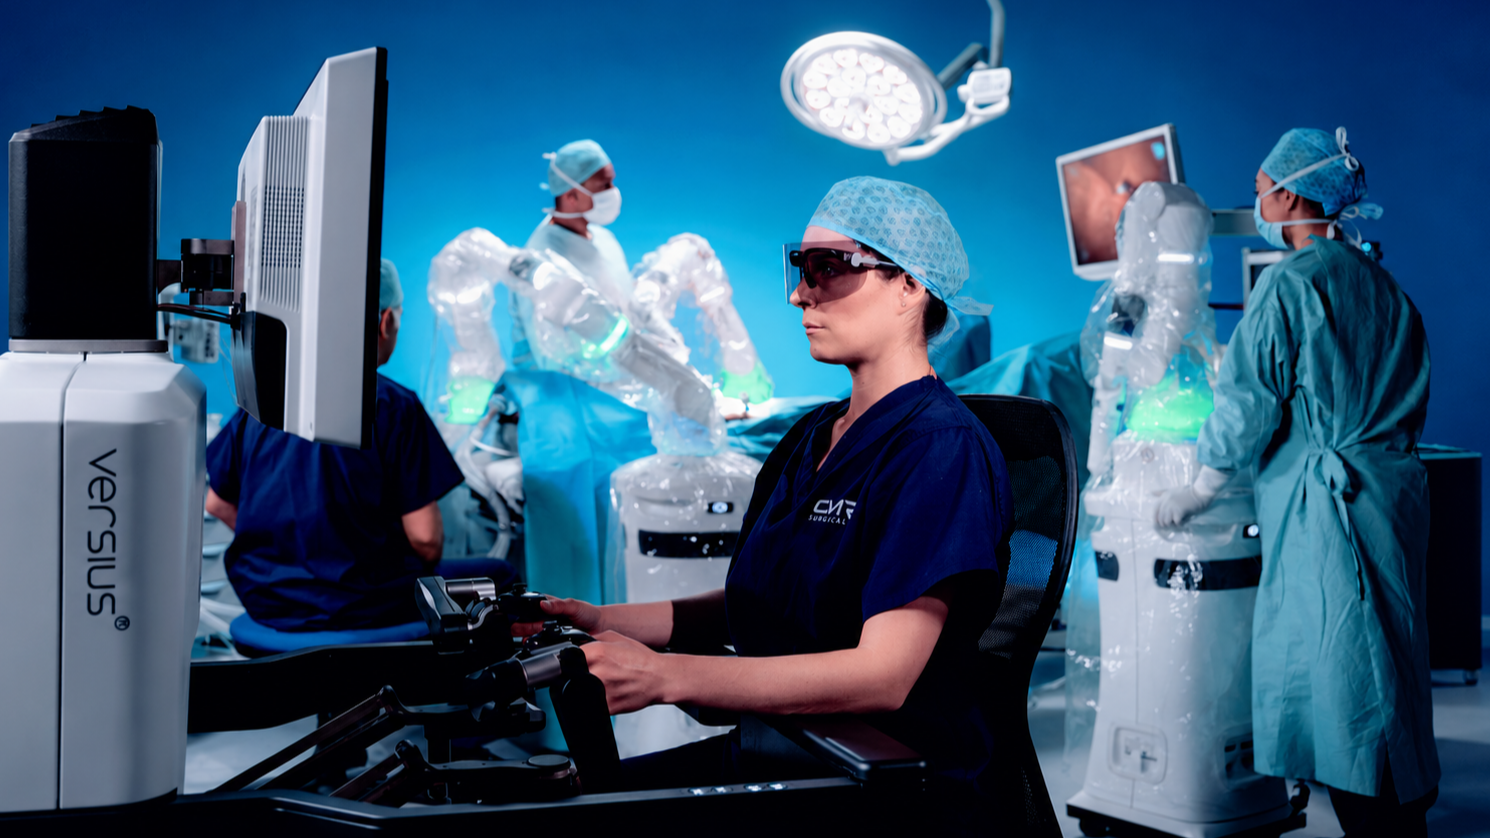
10月20日,英伟达正式发布 Cosmos3-H-Dreams 临床手术仿真模型:基于真实胆囊切除术的临床视频与机器人运动学数据训练,可响应器械操作指令实时生成内窥镜画面。模型权重、推理代码及配套示例已同步开放。
和此前仅支持桌面缝合练习的初代版本不同,这套模型直接适配真实人体临床场景,相当于为手术机器人研发打造了一个低成本可交互的虚拟试验场——对比传统依赖真机测试、动物实验的验证模式,能大幅压缩动作策略的迭代周期与试错成本。
从桌面练习跃升至临床场景 适配手术机器人研发
初代Cosmos-H-Dreams仅覆盖桌面缝合等简单练习任务,而新版本直接锚定真实临床场景:基于CMR Surgical旗下Versius手术机器人的临床数据训练,完整还原体内手术的复杂环境——器械移动带来的组织形变、视野遮挡、光照反射变化均能连续生成,同时保持器械外观与解剖结构的一致性。
模型以初始内窥镜画面、历史动作记录、双臂控制指令为输入,分块生成后续画面。研发人员既可回放已有手术动作,也可通过控制器输入新操作,观察不同操作对同一初始场景的影响,本质是为手术机器人提供了可交互的虚拟仿真试验场。
单消费级显卡即可运行 全栈资源开放
性能层面,实现单张RTX PRO 6000 Blackwell工作站显卡即可运行:两步去噪配置下,832×480分辨率视频生成帧率达43.2帧/秒;四步去噪配置下达30.0帧/秒。
官方同步明确,该数据为视频生成吞吐性能,不直接等同于手术控制的全链路延迟;更快的生成速度对应视觉质量的取舍,两步版本为单独训练,并非简单降低采样精度。
开放范围覆盖模型权重、推理代码、场景示例与适配说明。其中源代码采用Apache-2.0开源协议,模型权重遵循英伟达开放模型许可,支持研究与商业二次开发。
产业价值:降低手术机器人研发试错成本
从产业视角看,这类生成式仿真工具的核心价值,是大幅拓展手术机器人的策略测试边界。
传统手术机器人的动作策略验证高度依赖真机测试、动物实验,成本高、周期长、可复现性弱;生成式仿真可批量测试操作轨迹,提前排查策略缺陷,减少真机验证的投入。
目前该系统仍为研究级工具,尚未经过临床诊疗验证。英伟达明确,视觉逼真性仅为基础指标,模型的生物力学准确性、完整手术流程适配、医生临床评估、闭环策略学习均为后续研究方向。
对国内手术机器人、医疗仿真厂商而言,本次开放提供了可直接复用的技术路径:基于临床视频与同步动作数据,即可搭建响应式仿真环境。但适配自有器械体系、建立量化评测标准、完成真实场景交叉验证,仍需自主工程投入。 这类工具的最终产业价值,要看其能否有效提升研发效率、减少真机测试次数、缩短产品迭代周期,目前相关收益尚未量化。
参考资料
[1] NVIDIA. NVIDIA Cosmos3-H-Dreams: Bringing Clinical Surgery to Life Through GenerativeSimulation[EB/OL]. (2026-10-20)[2026-10-21].
[2] NVIDIA. Cosmos3-H-Dreams: Model Card[EB/OL]. (2026-10-20)[2026-10-21].
[3] ISAAC-FOR-HEALTHCARE. Cosmos3-H-Dreams[CP/OL]. [2026-10-21]
陈宥文
关注:具身智能/产业财经
邮箱:youwen.chen@infocase.world
最新发布
临床手术录像秒变可交互仿真!英伟达开放手术级世界模型 单卡即可运行
临床级生成式仿真大幅拉低验证成本,手术机器人研发逻辑将被改写?
 新闻
宁德时代三季度赚212亿元:收入增近六成,净利只增一成半
宁德时代第三季度营收1652.21亿元,同比增长58.58%,归母净利润212.46亿元,同比增长14.54%。前三季度毛利率下降,经营活动现金净流入也同比减少,增长质量成为财报中的另一条主线。
 新闻
AI能在Mac本地替你干活了,Perplexity建议配备至少36GB内存
Perplexity推出Mac全本地运行模式,模型、任务规划和执行均可在设备内完成。功能面向部分付费订阅用户,官方建议36GB或以上内存;调用云端能力与全本地处理的边界需要明确区分。
 新闻
木头姐转发AI测算:同样一度能量,“产出”接近人类10倍?
木头姐转发的ARK研究,以工资口径估算单位直接能耗对应的劳动价值,AI一栏接近人类脑力劳动的10倍。原图揭示了增长潜力,也需要分清能耗口径、完整成本与真实收入。
 分析
 分析
 报告