黄仁勋让AI教“小鸭”走路,机器人开发迎来智能体协作
GTC柏林展示了智能体协调机器人开发工具的流程。本地工作站、云端训练和真机控制各有分工,虚拟演示也不等同于可复现的性能验证。
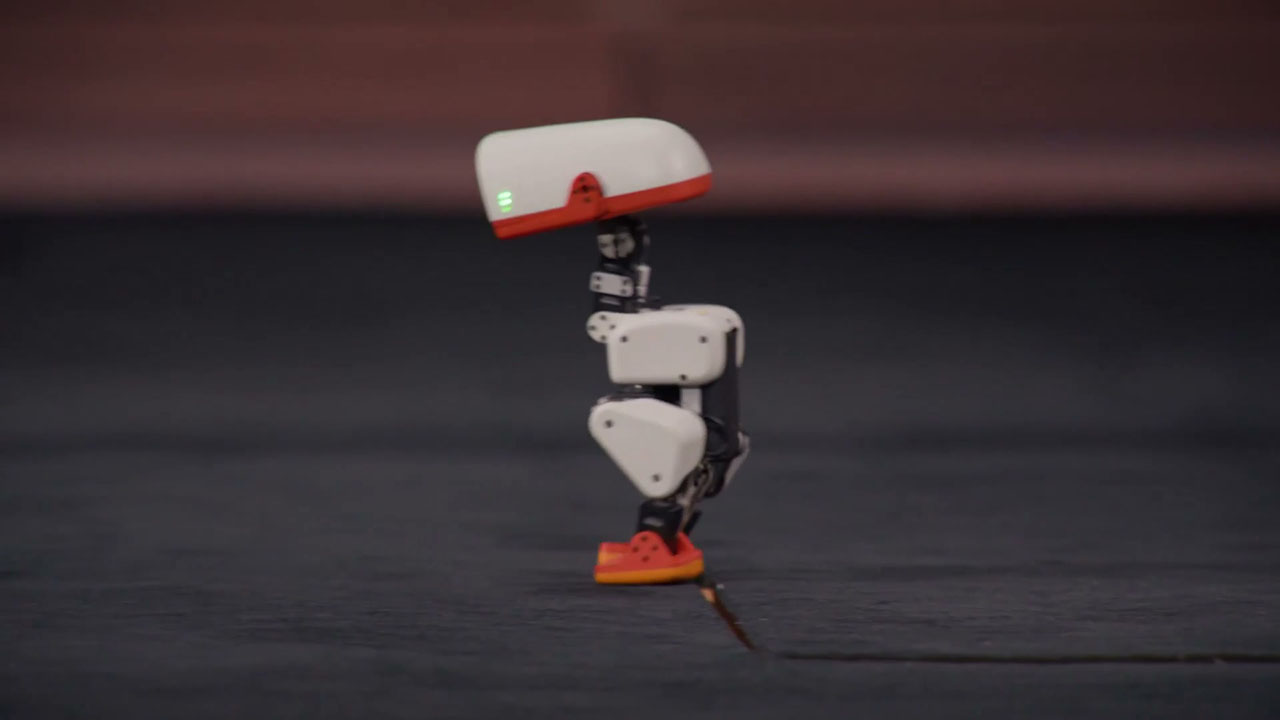
一只只有约25厘米高的“小鸭”,把黄仁勋的发布会带到了另一个问题面前:AI能不能接过一部分教机器人做事的工作?
在10月21日的英伟达GTC柏林大会演示中,开源智能体Hermes被用于串联机器人开发流程:安排任务、调用设计软件、搭建虚拟场景,再把训练完成的控制程序交给真实机器人。
Hermes可以理解为一套让AI调用工具、执行多步任务的软件。此次演示中的主角Microduck,则是机器人厂商Pollen Robotics推出的双足“小鸭机器人”。现场真机的行走,与说明视频中的虚拟训练流程,共同构成了这场展示。
先做一座虚拟训练场
开源AI研究团队Nous Research发布的完整演示,介绍了一条从想法到部署的路径。
开发者先描述要搭建的障碍训练场,智能体把目标拆成步骤,再协调不同模型和工程软件完成工作。其中,英伟达的Nemotron模型参与规划,OpenAI的GPT-6 Astra模型参与环境和物体构建;机械设计软件FreeCAD、三维软件Blender,以及英伟达的仿真和训练工具被连接进同一流程。
这里的“仿真”,可以理解为在计算机里造一个尽量遵守现实物理规则的练习场。坡面有角度,物体有重量,机器人摔倒会产生后果。开发者可以先在虚拟场景里反复试验,减少直接拿真机试错的成本。
按照演示方的说明,许多虚拟小鸭在不同场景中并行训练,形成控制身体的策略。策略经过评估后,再被部署到真实机器人上。
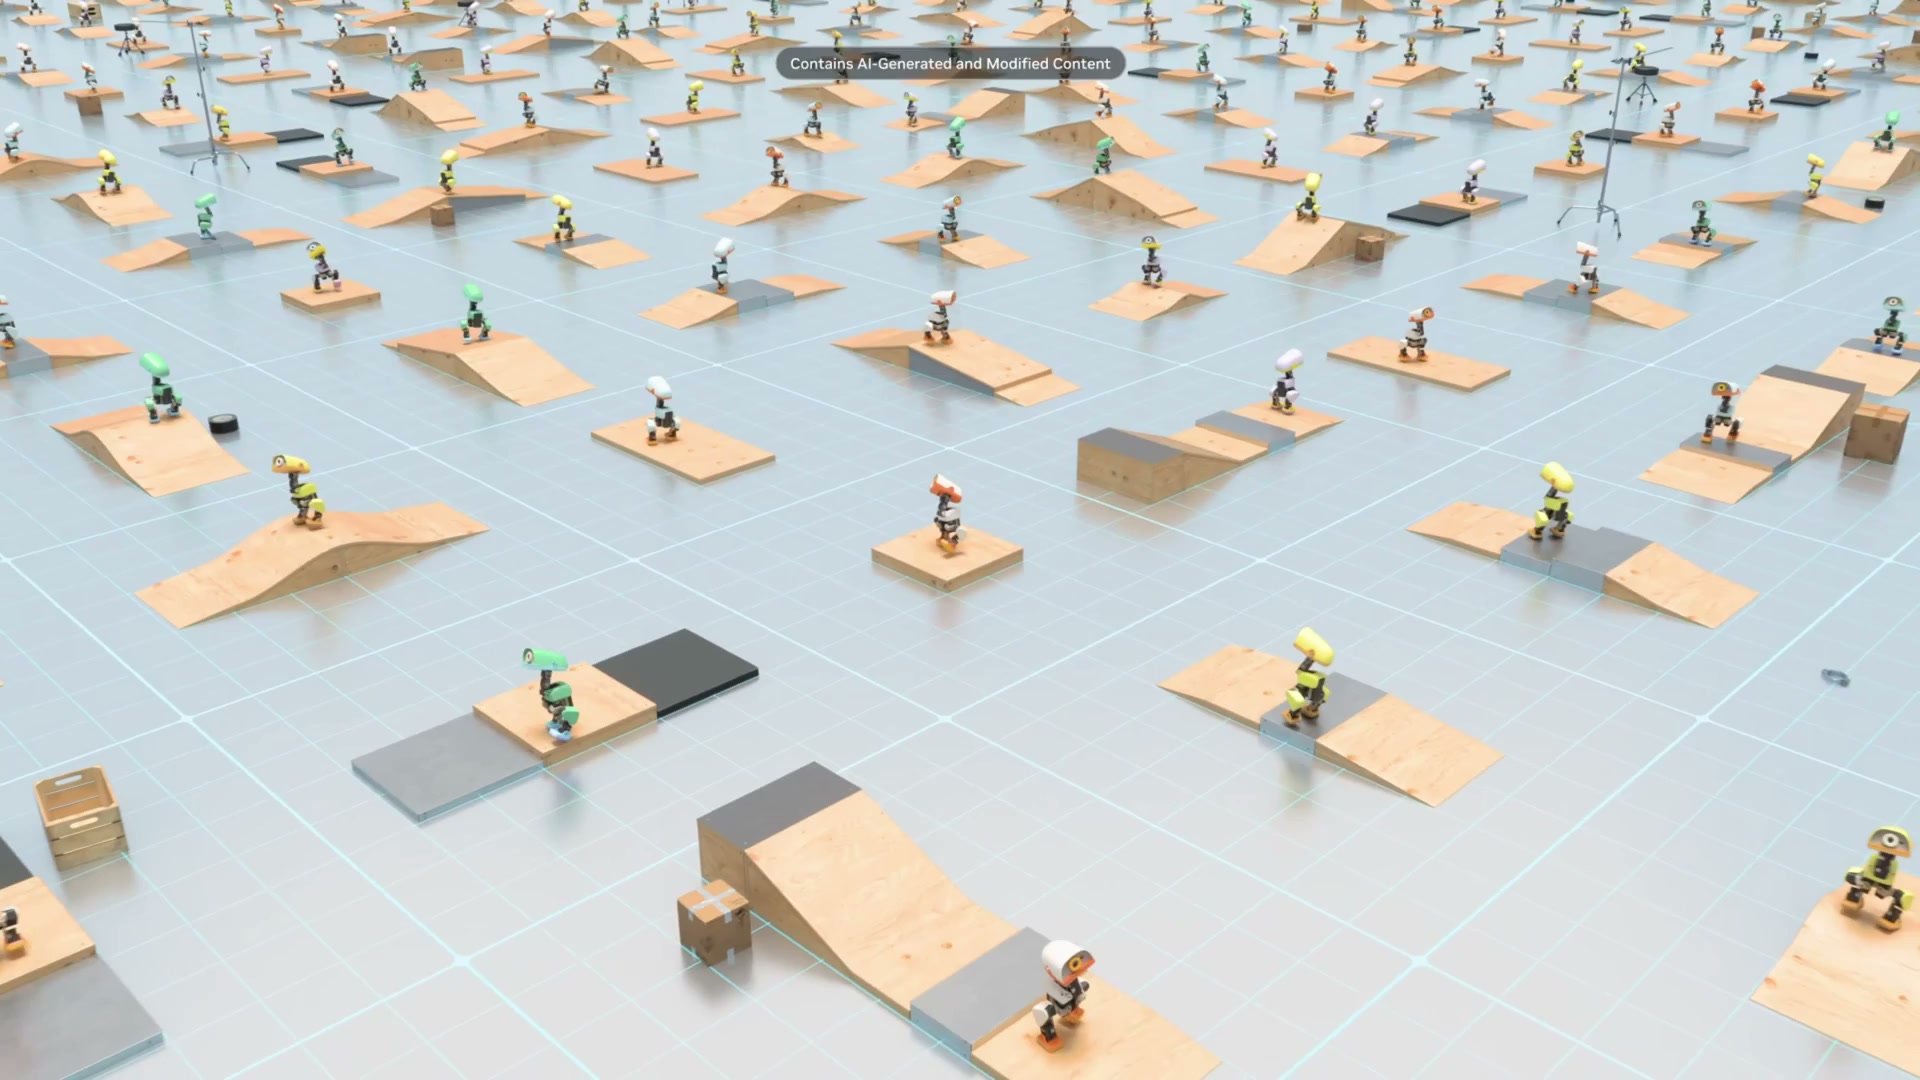
画面来源:Nous Research公开演示视频约3分处。原视频标注含AI生成或修改内容;此图用于说明虚拟训练设想,不作为未经处理的实际训练记录。
本地、云端和机器人,各有分工
这场演示容易被压缩成“一句话,让电脑教会机器人”。实际呈现的计算分工要复杂得多。
开发者身边的RTX Spark工作站负责一部分本地工作和工具协调;大规模并行训练被放到云端;最终控制身体动作的程序,则需要在真实机器人上运行。黄仁勋在现场也提到了训练、数字孪生和机器人本体这三个计算环节。数字孪生,就是现实设备在计算机中的对应模型。
因此,“智能体在本地运行”不能扩展成“全部模型和训练都在本地完成”。不同软件、不同模型和不同计算设备共同工作,才是这次展示的重点。
它让一个原本需要人在多套工具之间来回切换的流程,有机会交给智能体统一协调。对工程师来说,工作重心也可能更多转向设定目标、检查模型和验证结果。
小鸭还没有变成通用劳动力
Microduck本身的定位,也能帮助理解这场演示的边界。
Pollen Robotics在8月27日的官方介绍中,把它定位为面向开发者和教育场景的小型机器人,强调开放的软件、仿真和控制系统。它给研究者提供了一套可以上手试验的硬件,而非已经能够承包家务的消费级成品。
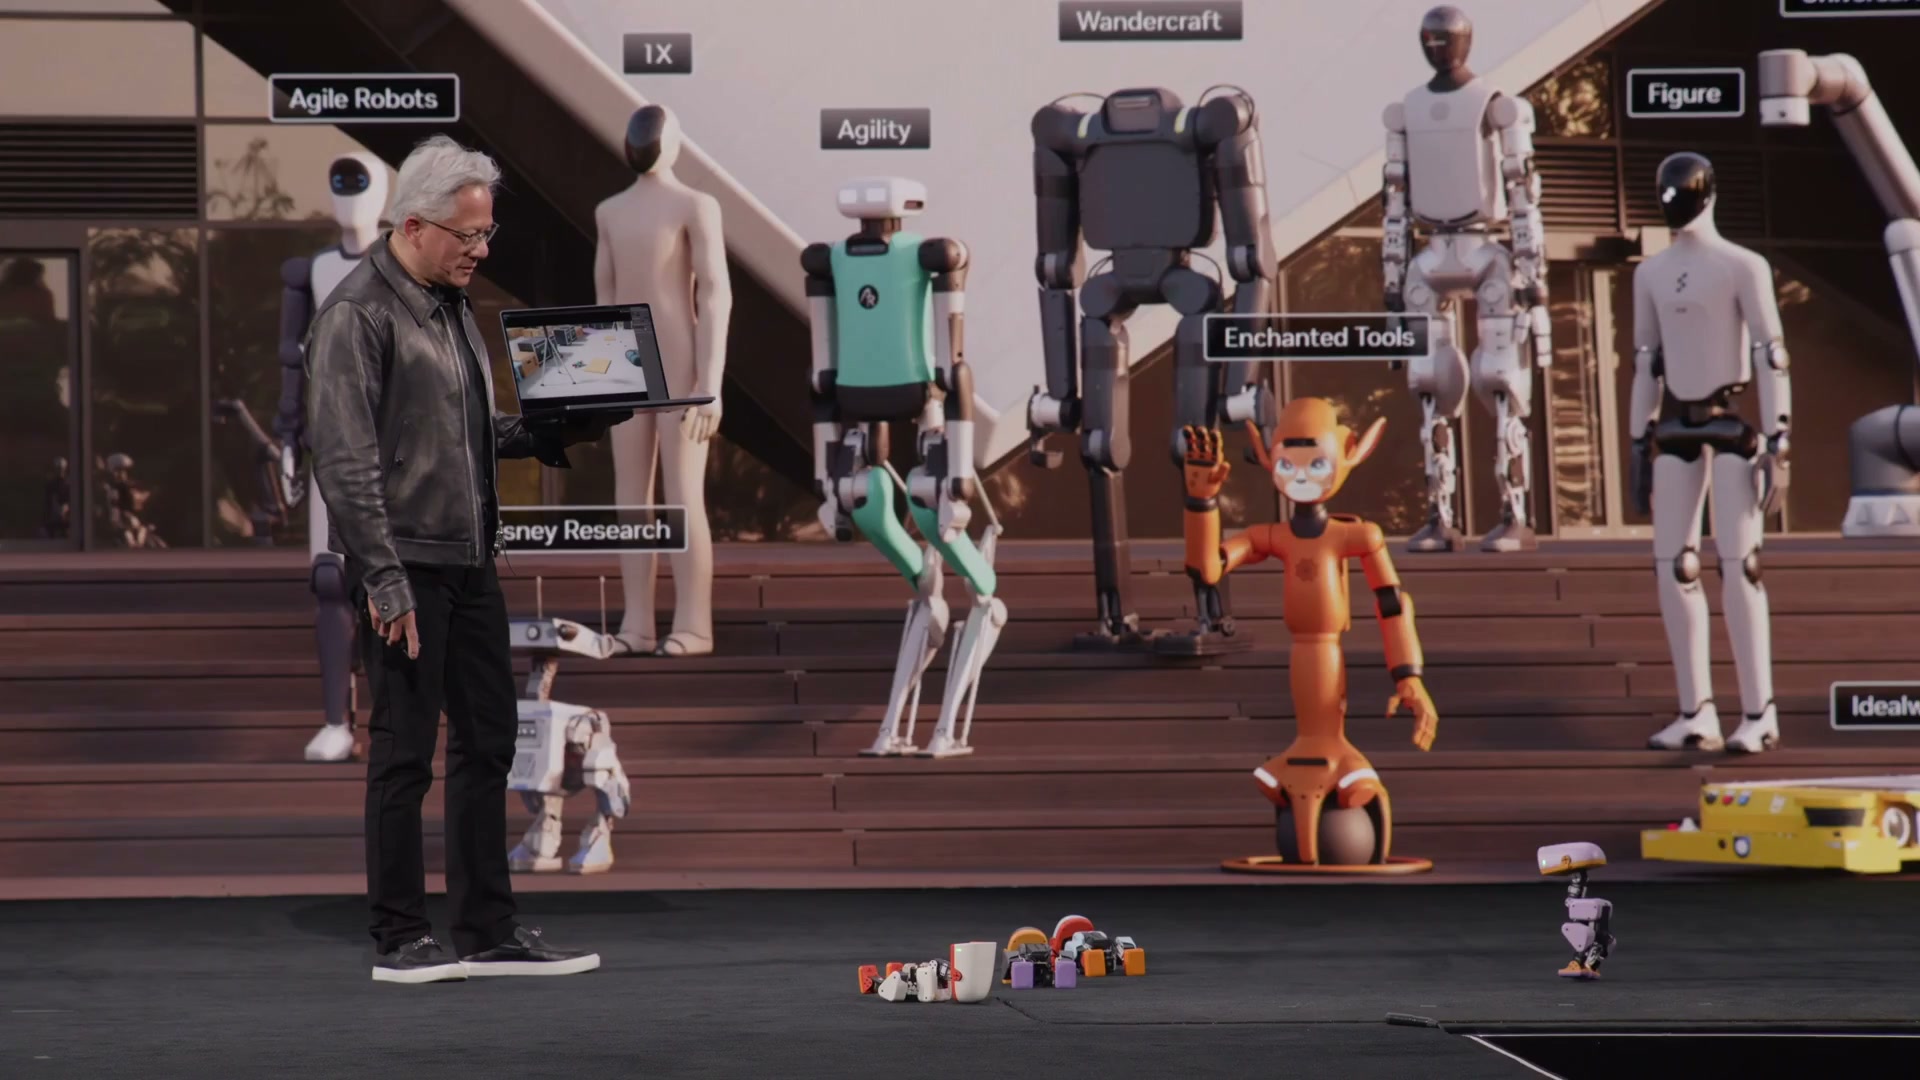
画面来源:Nous Research公开演示视频约4分51秒处,为GTC柏林现场画面。
从虚拟场景到现实世界,仍然要跨过摩擦、光照、传感器误差和硬件差异。训练场里学会的动作,换一个地面、一个视角,是否依然可靠,需要真实测试。
目前公开演示没有给出完整训练时长、人工干预量,或不同真实环境下的成功率。舞台上的几分钟,也无法代替长期运行验证。
更值得关注的变化,是机器人研发工具链开始拥有一个能够组织工作的AI入口。它有望降低搭建实验的门槛;实验结果是否可靠、机器人能否安全完成任务,仍是下一道更难的考题。
参考资料
[1] NOUS RESEARCH. Hermes与Microduck机器人开发演示及公开说明[EB/OL]. (2026-10-21)[2026-10-22].
[2] NVIDIA. GTC Berlin 2026 Keynote[EB/OL]. (2026-10-21)[2026-10-22].
[3] POLLEN ROBOTICS. Introducing Microduck[EB/OL]. (2026-08-27)[2026-10-22].

智讯智库编辑部
关注:科技、财经、国际视野
邮箱:contact@infocase.world
最新发布
IBM软件收入增长8%、现金流预期上调,咨询收入仍持平
IBM第三季度营收约171亿美元,软件增长8%,并上调全年自由现金流展望。但收入增长指引未提高,咨询收入仍持平,大型主机收入同比下滑。
 新闻
AI挖出网站底层重大漏洞,修补互联网为何更难?
PHP紧急修复两个严重漏洞。AI辅助研究加快了风险暴露,修复兼容性、专业人手、测试和部署,仍决定着漏洞能否真正被堵住。
 新闻
特斯拉净利润降43%,马斯克争取明年底向企业交付机器人
特斯拉第三季度净利润同比下降43%。马斯克希望2027年底前开始向外部企业交付人形机器人,但早期生产、可靠运行和规模交付仍需分别验证。
 新闻
SpaceX上市后首次盈利:一家造火箭的公司,如何成为AI算力的新赢家?
算力租赁巨头还在债务泥潭,造火箭的SpaceX怎么先跑通了盈利?
 分析
木头姐转发AI测算:同样一度能量,“产出”接近人类10倍?
木头姐转发的ARK研究,以工资口径估算单位直接能耗对应的劳动价值,AI一栏接近人类脑力劳动的10倍。原图揭示了增长潜力,也需要分清能耗口径、完整成本与真实收入。
 分析
 报告