英伟达机器人模型测试:每项5次示范,50项任务平均成功率达95%
英伟达GR00T 2结合人类操作录像与机器人数据。在目标机器人无对应示教的50项测试中,平均成功率40%;每项加入5条示范后达95%。代码计划12月提供。
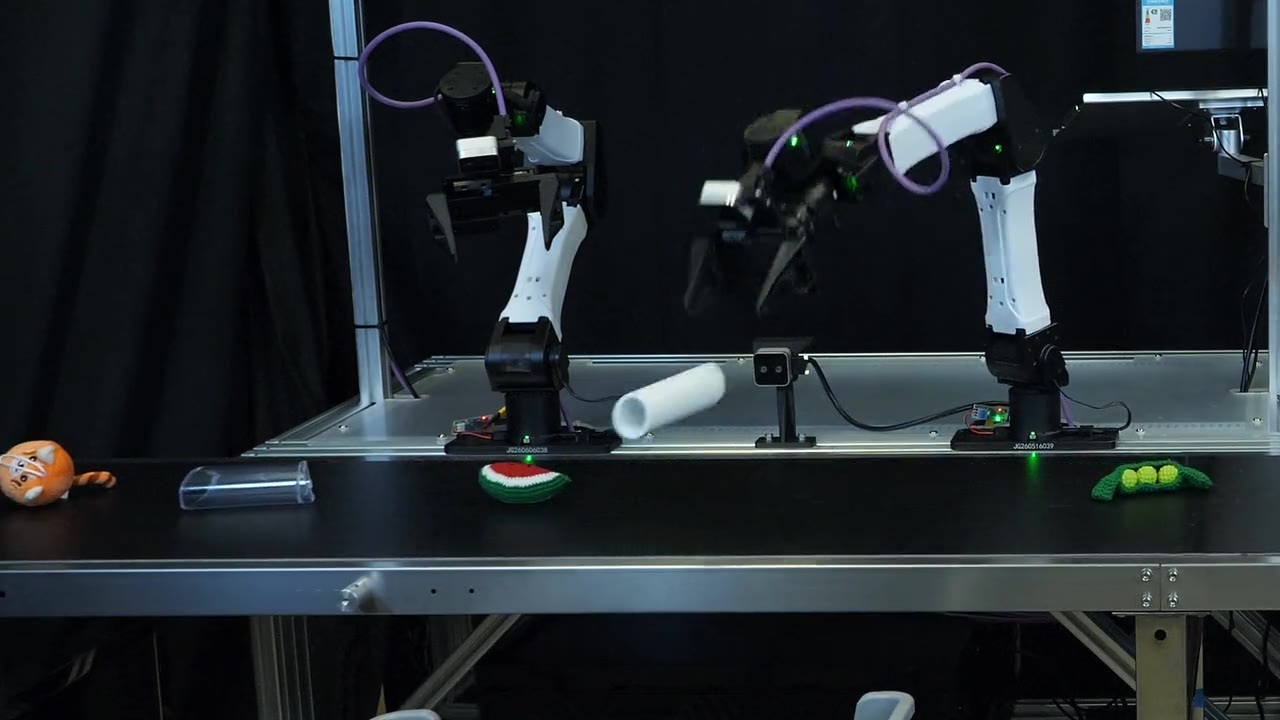
一台机器人接到没有为它专门示教过的任务,需要人再教几遍?英伟达给出了一组新实验:在50项任务中,模型初始平均试次成功率为40%;每项加入1条示范后升至71%,加入5条后达到95%。这些是公司研究团队在指定机器人和任务上的测试结果。[1]
英伟达11月9日发布机器人模型GR00T 2。它把大量人类操作录像与机器人训练数据结合起来,同时预测接下来的画面和机器人动作,学习“怎样行动会带来怎样的环境变化”。项目页将代码可用时间标为12月。[1][2]
从人类录像获得经验,再适应具体身体
官方列出的预训练数据包括约40.27万小时人类第一视角视频、约1.02万小时手持夹爪示范和2.35万小时机器人遥操作数据。人类视频提供大量操作过程,机器人示范则帮助模型把这些经验对应到具体手臂、夹爪和身体的动作上。
为不同任务和硬件采集操作示范,是机器人训练的一项重要成本。英伟达尝试先从更广泛的数据学习动作与环境的关系,再用少量本机示范完成适配。
在上述50项测试里,“无对应示教”指目标机器人没有得到这些任务的专门示范;相关技能可能已出现在人类视频或其他机器人训练数据中。初始测试中,50项里有40项至少成功过一次,平均试次成功率为40%。
加入每项5条示范后,团队报告平均成功率95%;每项示范数据不足3分钟,使用单张RTX 5090显卡进行约30分钟的轻量微调。这里的微调,是利用已有模型,再针对具体任务补充训练。数据采集与训练时长对应这组实验条件。[1]
10万小时数据子集已有官方入口
英伟达同时为Human-1M数据集提供了10万小时子集入口,覆盖人类第一视角操作视频,并采用允许商业与非商业使用的署名许可。这个公开子集,是更大规模人类操作数据的一部分。[3]
从数据到模型,再到具体机器人适配,开放时间分成了不同阶段:研究介绍与数据子集已经可见,模型代码计划12月提供。
参考资料
[1] NVIDIA GEAR. GR00T 2项目研究介绍[EB/OL]. 2026-11[2026-11-11].
[2] DOCCA S. Practice Makes Precise: At CoRL, NVIDIA and Partners Reveal How Robots Rehearse Delicate Work in Simulation[EB/OL]. 2026-11-09[2026-11-11].
[3] NVIDIA. PhysicalAI-Human-1M-100K数据集说明[EB/OL]. [2026-11-11].

智讯智库编辑部
关注:科技、财经、国际视野
邮箱:contact@infocase.world
最新发布
飞猪披露双11成绩:活动商品履约交易额增60%,交易用户增41%
界面新闻从飞猪获悉,双11活动商品履约交易额同比增60%、交易用户增41%。活动以提前购买、之后预约的套餐为主,具体履约统计口径尚未披露。
 新闻
赵丽颖AI肖像纠纷已开庭,红果运营方及其股东被诉
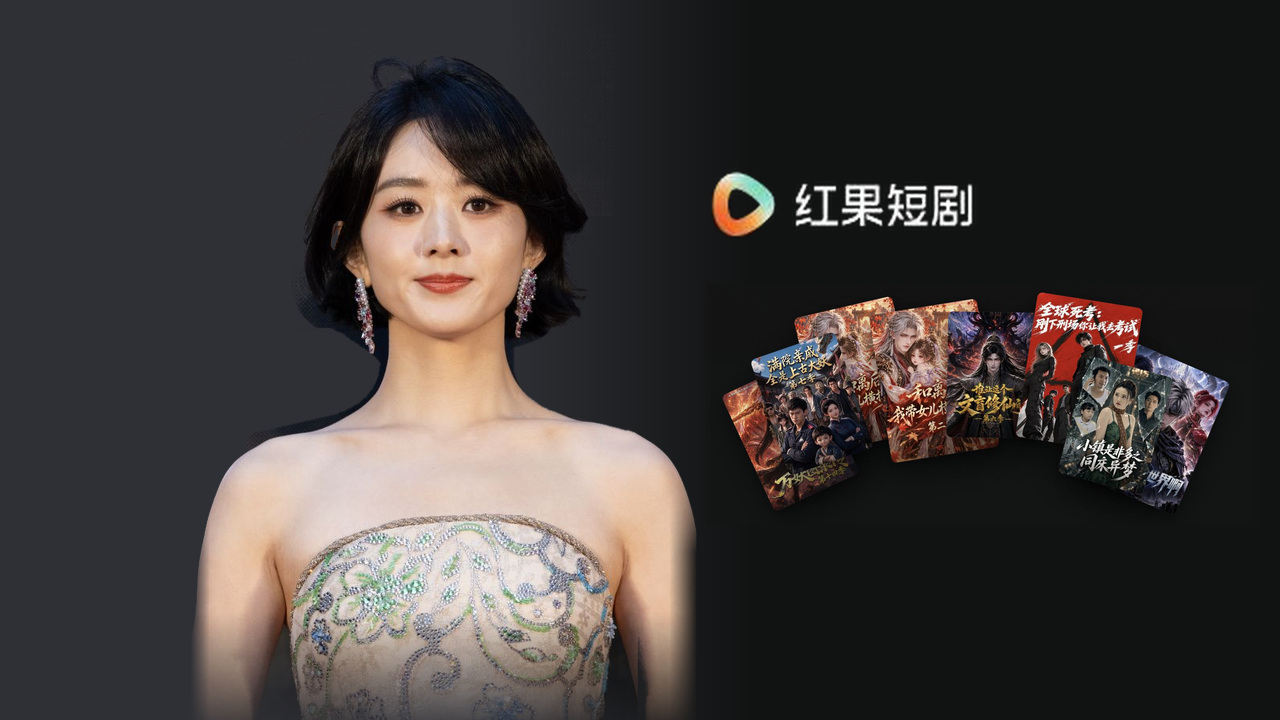
据澎湃新闻,赵丽颖与红果短剧运营方、其全资股东及一名自然人的肖像权纠纷已于11月10日开庭,尚未宣判。争议涉及被指未经许可使用AI合成人像等行为。
 新闻
彭博:字节拟在未来数周推出个人AI助手
彭博11月11日报道,字节跳动计划未来数周推出个人AI助手。财新此前披露,内部项目Spell于4月启动,由手机助手团队主导,计划与豆包产品结合。
 新闻
AI设计的基因开关,让小鼠脑细胞亮了起来
研究者把AI设计的基因调控序列带入了细胞和小鼠实验。这场分享揭示,生物AI接下来要比拼实验验证、数据质量和研究流程。
 分析
马斯克谈逾万亿美元芯片厂、机器人出租:62分钟访谈解读
从芯片制造、电力和数据中心,到机器人与星链,马斯克试图把AI需求接入同一套工业体系。巨额目标背后的成本、口径与执行条件同样值得拆解。
 分析
 报告