华为云升级CloudRobo,机器人世界模型能直接生成动作
华为云发布CloudRobo-WM1.2,让模型可直接生成机器人动作。电力作业等场景正在检验它在实际设备上的价值。
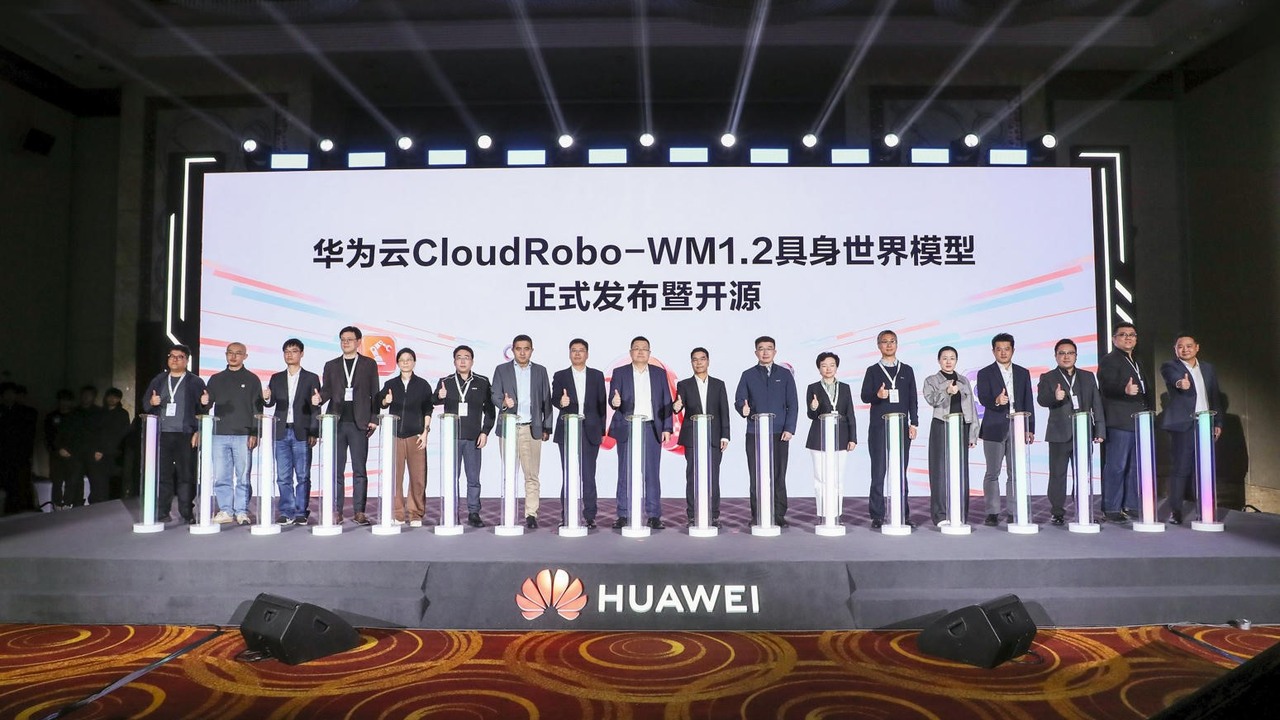
华为云11月16日发布具身智能世界模型CloudRobo-WM1.2。它能把摄像头画面里的物体、空间和变化组织成供机器人判断的表示,进一步生成控制动作。对机器人开发商而言,这次升级提供了一种训练路线,尝试让模型从预判动作之后会发生什么,走到给真机发出下一步动作。[1]
世界模型本身可以生成动作
以机械臂抓取为例,机器先得理解物体在哪、是否被遮挡、夹爪伸过去会碰上什么。抓取时物体滑动或偏移,机器人也要根据新画面调整。华为云介绍,新版在共享网络里组织三维空间和随时间变化的信息,把场景预测与动作生成放进同一个训练框架。
它提供两条生成动作的通道。一条由世界模型直接给出动作,另一条通过专门的动作模块输出。开发者可以调整动作模块大小,并用手头已有的视频、轨迹和控制数据做进一步训练。工业客户的数据经常来自不同型号和不同任务。有的视频只记录现象,有的文件则同时带相机图像和关节动作,训练框架需要按能用的信息安排这些数据。
榜单过关还要接受现场检验
华为云称新版在RoboTwin 2.0和LiberoPro 2.0评测中位列第一。两套评测提供了比较模型在部分操作任务上完成情况的条件。现场还会增加相机抖动、光照、物体位置不稳定等变量,跨型号部署时,机械臂尺寸、关节极限和控制频率也会变化。一个模型能处理多少任务,最终要用真实作业成功率、接管频率和停机时间衡量。
发布会上,云厂商还请机器人产业伙伴介绍合作。[2] 亿嘉和把电力作业带进讨论。变电设备和线路周围的情况会变化,机器需要识别现场条件,操作员也要能及时接手关键动作。高风险环节的安全约束、人机交接和应急停止同样属于验收内容。
CloudRobo的下一步价值,要看开发商能否复用已有数据,把同一套技术部署到更多设备,并在实地降低反复调试和人工接管的成本。华为云披露了模型和训练方案,产业客户仍需验证这些投入会怎样反映在交付周期和运维工作量上。
参考资料
[1] 华为云,CloudRobo-WM1.2发布公告,2026年11月16日。
[2] 华为云,CloudRobo具身智能新品发布会及伙伴分享。

智讯智库编辑部
关注:科技、财经、国际视野
邮箱:contact@infocase.world
最新发布
9家券商参投DeepSeek,约95亿元里中信占了八成多
财联社根据工商信息穿透测算,9家券商合计对应出资约95.1亿元,其中中信证券投资约80.7亿元。
 新闻
马斯克24小时中国行专程到上海,在特斯拉工厂聊辅助驾驶和机器人
特斯拉副总裁陶琳披露,马斯克结束深圳行程后专程到访上海超级工厂,向中国和亚太团队致谢并交流技术进展。
 新闻
方程豹钛9售27.99万元起,32.99万元版搭载折叠方向盘
方程豹钛9推出三种六座插混车型。折叠方向盘配在32.99万元的折叠智舱版,发布时展示了驻车躺卧模式。
 新闻
 分析
SAP单季度收入创54年历史新高,ERP反被AI逆天改命?
AI在这些企业里发生了什么化学反应?这些巨头又是如何迎接AI时代、将AI融入业务的呢?
 分析
 报告