波士顿动力给人形机器人装上轮子,还能腾空转体360度
轮式Atlas用于检验电机模型和强化学习控制,实验经验将反馈到标准机器人。该平台目前属于研究测试。
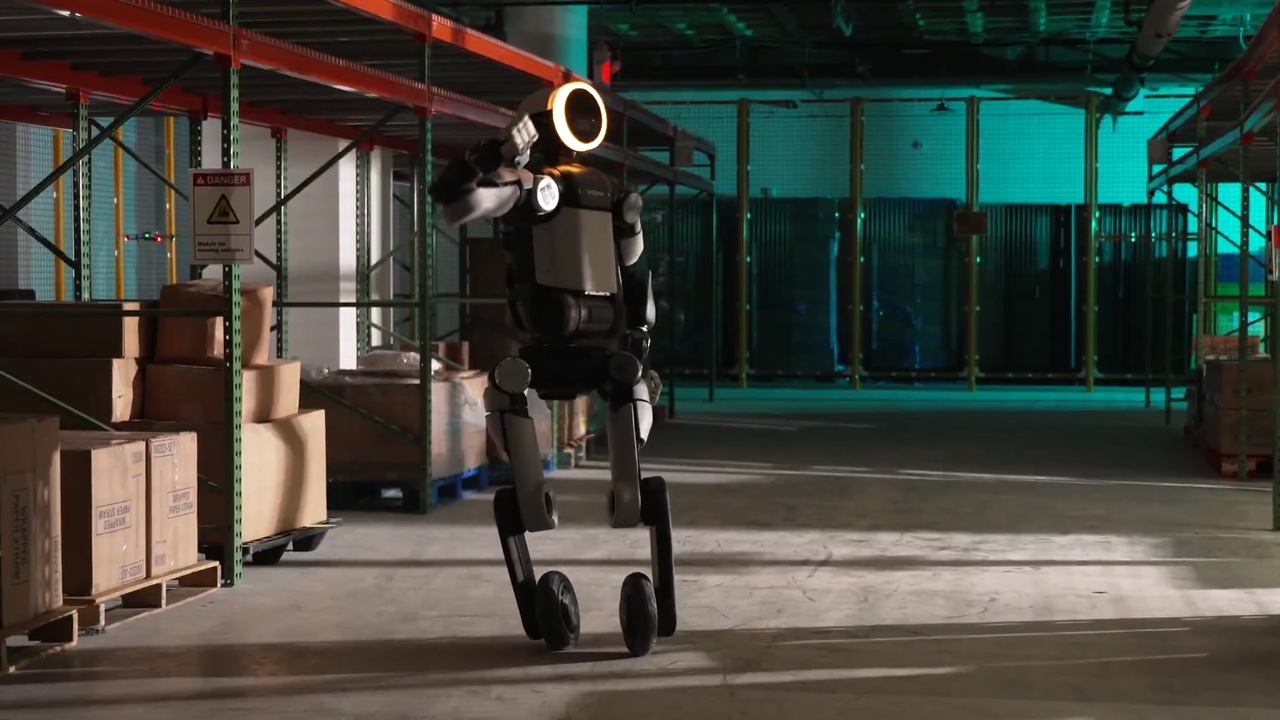
波士顿动力的人形机器人Atlas装上了轮子,在仓库里滑行、侧移,还完成了腾空转体360度的动作。
波士顿动力11月9日发布了这段实验视频。公司给人形机器人换上轮子,是为了让电机在持续承载的状态下,经历高速、高扭矩、急转和制动,检验机器人控制软件与真实硬件能否紧密配合。[1-2]
公司明确说明,这台轮式Atlas是一套研究试验平台,暂未作为产品推出。
轮子给电机出了一道更难的题
负责项目的Atlas控制工程师安迪(Xiaoyu “Andy” Wu)介绍,改装使用了现有踝关节执行器,通过定制转接件装上现成的滑板车轮圈。执行器是把控制指令变成关节运动的装置。[1]
轮子连续滚动时,电机要不断输出力量。起步、转弯、急停,则会让硬件反复进入不同的速度和负载区间。这为观察电机在接近性能边界时的表现,提供了一个直接的试验场。
在控制软件中,研究者把轮子建模为可以连续转动的“脚踝”,再训练机器人保持平衡、响应移动指令。
虚拟世界练成的动作,要经得住真实电机检验
Atlas采用了强化学习方法:让机器人在大量模拟试验中,根据动作得到的奖励逐步改进控制策略。模拟中的电机如果过于理想,学到的动作就可能超出真实硬件的能力。
因此,团队需要测量实际电机的表现,校准模拟模型,并检查不同软件配置中的底层控制参数是否一致。准确的硬件模型,能帮助训练减少这类偏差。[1]
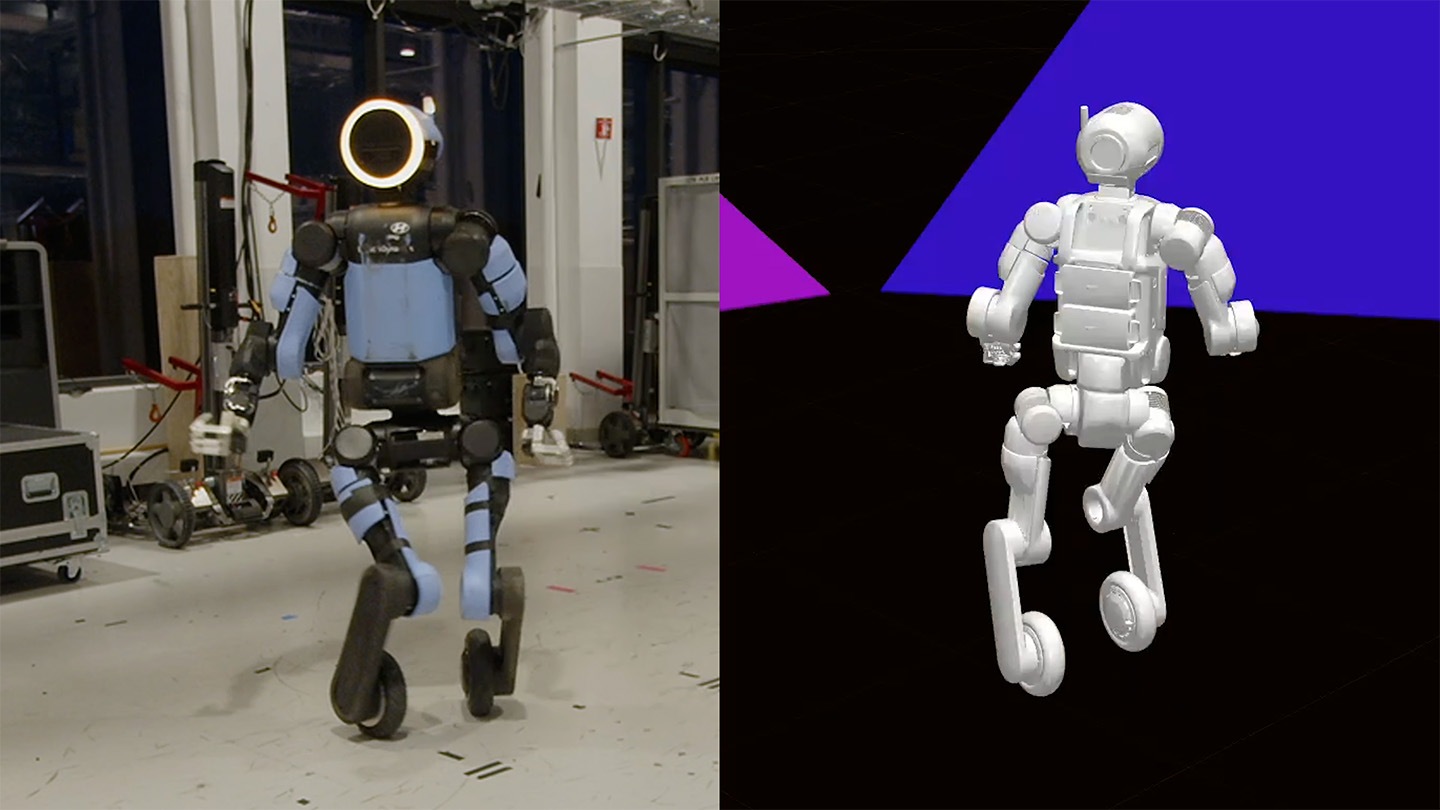
视频中的360度跳转,使用了人类动作捕捉数据作为参考轨迹。侧向滑移则展示了另一种适应:控制策略学会利用轮子滚动完成动作。[1-2]
实验结果将回到标准Atlas上
波士顿动力表示,这项工作形成的经验已在向标准配置迁移。安迪还提出,下一步希望研究执行器发生故障时,控制策略如何作出更合适的响应。[1]
对工业机器人而言,这个方向具有实际意义。日常运行中的负载、磨损和环境条件都会变化,控制系统需要在这些变化中保持可预测的表现。轮式实验提供了一个高强度检验场,实际可靠性仍需通过后续测试和部署积累。
参考资料
[1] WU X. Atlas On a Roll: Bridging Classical Motor Controls and Whole-Body RL[EB/OL]. Boston Dynamics[2026-11-10].
[2] BOSTON DYNAMICS. Atlas轮式控制实验官方视频及说明[EB/OL]. 2026-11-09[2026-11-10].

智讯智库编辑部
关注:科技、财经、国际视野
邮箱:contact@infocase.world
最新发布
台积电 10 月营收同比增长近六成,2 纳米加速放量
台积电 10 月营收达到 5868.9 亿新台币,四季度开局强劲;公司预计 2 纳米产能将在明年继续扩大。
 新闻
Anthropic 想让我们如何理解前沿 AI?
Anthropic 在新模型发布稿中集中展示了多智能体协作、科学研究和硬件设计案例,AI 能否持续完成复杂任务,正在成为模型竞争的新看点。
 新闻
谷歌新增两款AI计算系统:同一代芯片,为何分出四种用法?
谷歌第八代AI处理器扩展为四套系统,新增产品分别侧重机密计算和大上下文处理;本文比较任务、内存、网络与软件迁移条件。
 新闻
AI设计的基因开关,让小鼠脑细胞亮了起来
研究者把AI设计的基因调控序列带入了细胞和小鼠实验。这场分享揭示,生物AI接下来要比拼实验验证、数据质量和研究流程。
 分析
马斯克谈逾万亿美元芯片厂、机器人出租:62分钟访谈解读
从芯片制造、电力和数据中心,到机器人与星链,马斯克试图把AI需求接入同一套工业体系。巨额目标背后的成本、口径与执行条件同样值得拆解。
 分析
 报告