谷歌机器人模型走进奔驰工厂,零件分拣试点成功率达96%
Apollo 2在奔驰两处生产线试点分拣零件,谷歌正让机器人从完成单个动作走向处理连续任务。
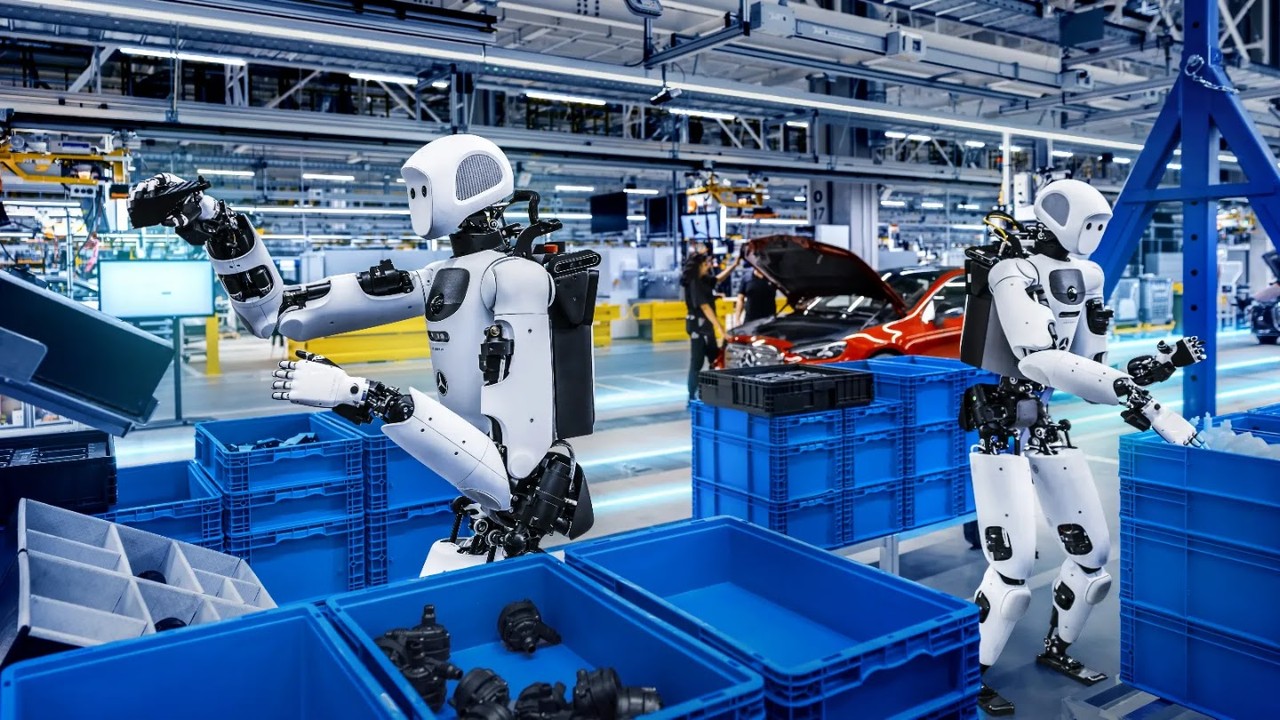
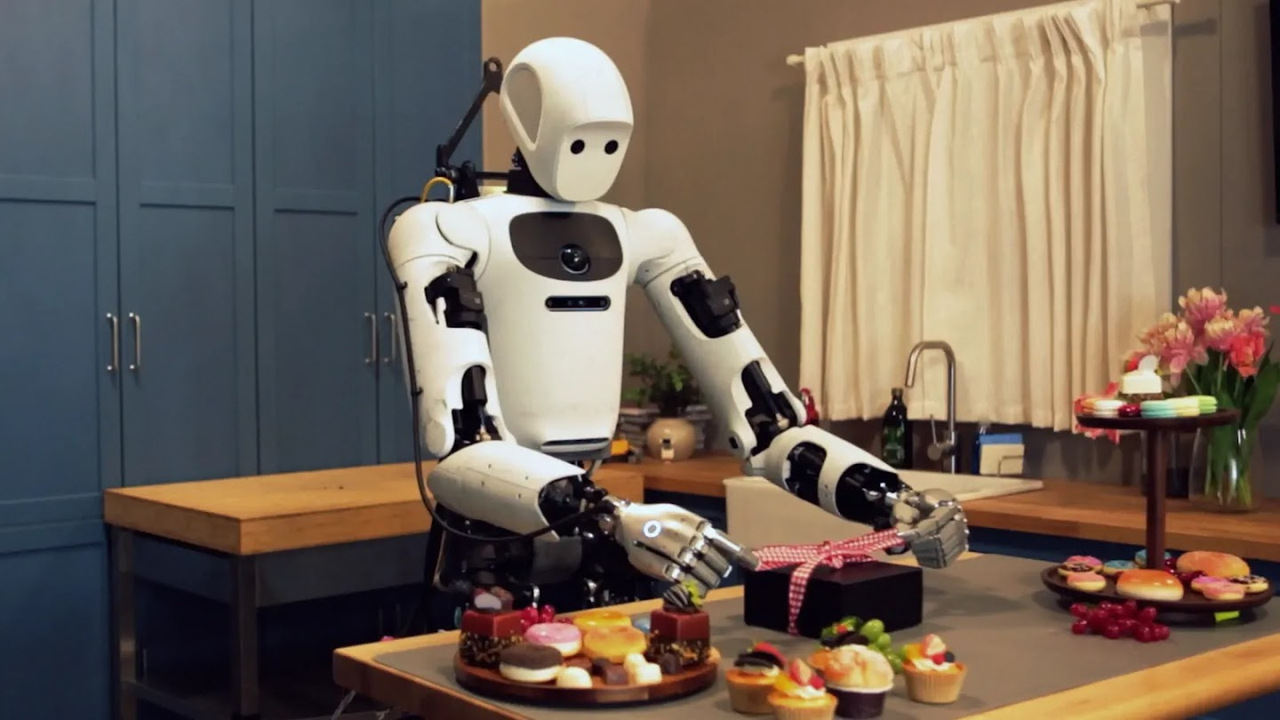
11月10日,Google DeepMind发布机器人模型Gemini Robotics 2.5,并披露了与Apptronik、梅赛德斯-奔驰的工厂试点:在匈牙利凯奇凯梅特和德国辛德芬根的奔驰生产线上,搭载新模型的Apollo 2人形机器人分拣汽车零件,试点任务成功率达到96%。[1]
从料箱取件到按序摆放
机器人的工作是把散放在料箱里的金属支架取出,按照生产线上每辆车所需的顺序放入容器。DeepMind称,Gemini Robotics ER模型负责跟踪流程,Gemini Robotics 2.5动作模型控制手臂和手部;遇到摆放缺口时,机器人还能调整操作。[1]
这一环节包含识别、抓取和摆放等连续动作。零件在料箱中的位置不同,机器人需要根据眼前的情况调整;将零件放进顺序容器后,才能接上后续装配。谷歌公布的96%对应这项具体试点任务。[1]
让机器人练习更多任务
Gemini Robotics 2.5属于视觉—语言—动作模型,能够把视觉信息和指令转化为机器人动作。DeepMind称,新模型已在200多项任务上接受评估,包括用夹子取食物、系蝴蝶结和移取液体。[1]
公司表示,与此前基线相比,不同任务的成功率提高30%至100%,完成速度提高20%至30%。模型适配多种机器人形态,包括Apollo 2人形机器人和使用双指夹爪的Franka Duo平台。[1]
训练方式也在变化。谷歌称,Gemini 4 Argon可根据真实摄像头画面生成大量模拟练习,再与真实示范结合;研究人员也可以借助视频分析失败原因,在模拟环境和真实机器人上测试改进。[1]
工厂试点为模型提供了一个具体工作场景:机器人需要连续处理零件,并把结果交给生产流程。Gemini Robotics 2.5目前正向谷歌的机器人合作伙伴开放。[1]
参考资料
[1] PARADA C. Gemini Robotics 2.5 accelerates real-world general dexterity[EB/OL]. Google DeepMind, (2026-11-10)[2026-11-11].
杨发泽
Fizz Yang关注:计算机/电子/新消费
邮箱:faze.yang@infocase.world
最新发布
Oura拟花6.25亿美元买入医生服务,把戒指数据接到问诊
Oura与Counsel Health签署6.25亿美元现金收购协议,预计年底前交割,将持续健康数据、AI问询与持牌医生服务进一步整合。
 新闻
谷歌AI双线升级:新模型接长任务,机器人练精细操作
谷歌11月10日开放Carbon模型并发布Robotics 2.5,分别推进长流程软件任务与真实环境中的精细动作。
 新闻
Claude新增白板、表格和数据工具,AI办公接上团队协作
Anthropic推出白板、表格测试版,数据工具转为正式可用,让团队与AI围绕同一份工作成果持续协作。
 新闻
AI设计的基因开关,让小鼠脑细胞亮了起来
研究者把AI设计的基因调控序列带入了细胞和小鼠实验。这场分享揭示,生物AI接下来要比拼实验验证、数据质量和研究流程。
 分析
马斯克谈逾万亿美元芯片厂、机器人出租:62分钟访谈解读
从芯片制造、电力和数据中心,到机器人与星链,马斯克试图把AI需求接入同一套工业体系。巨额目标背后的成本、口径与执行条件同样值得拆解。
 分析
 报告