谷歌AI双线升级:新模型接长任务,机器人练精细操作
谷歌11月10日开放Carbon模型并发布Robotics 2.5,分别推进长流程软件任务与真实环境中的精细动作。
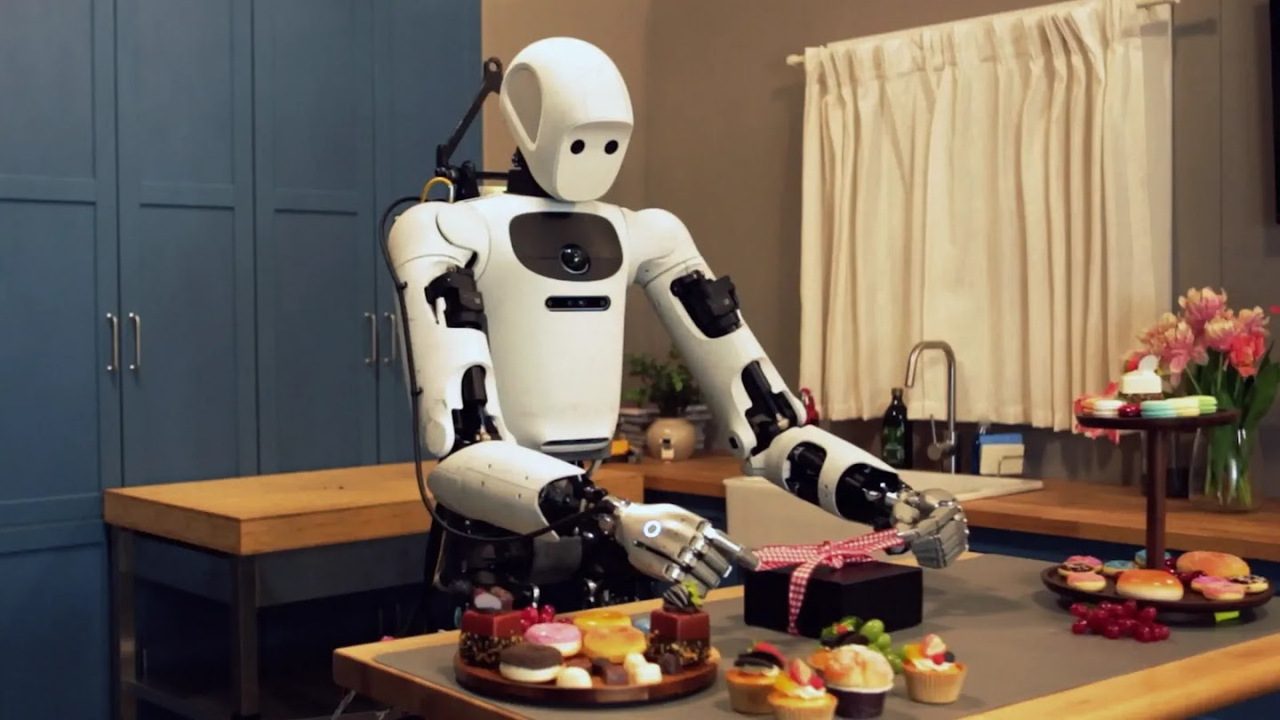
一边让AI连续调用工具、检查成果、处理长任务,一边让机器人面对柔软缎带和汽车零件完成精细动作。谷歌11月10日的两项发布,把任务执行推进到两个不同的环境。
谷歌当天正式开放Gemini 4系列的Carbon模型,并发布面向机器人的Gemini Robotics 2.5。前者在10月28日已经预告,这次扩大到付费开发者、企业和部分高端订阅用户;后者正向机器人合作伙伴推出。[1-2]
软件里的长任务,需要拆分、执行和检查
Carbon针对的是更难、持续时间更长的工作。一个软件项目可能经历理解要求、改代码、运行、排错和检查结果等步骤,中途还会遇到新的信息。能把这些环节接起来,才有机会减少用户逐步交代和来回接手的次数。
谷歌展示的一个例子,是在开发工具Antigravity中,通过多角色协作功能,把要求拆给多个角色,分别参与设计、执行与核查。官方用可玩的三维鹈鹕游戏说明这套方式。该案例展示了产品的任务组织方法,公告尚未给出覆盖各类实际项目的完成率与运行成本。[1]
正式开放也有范围。付费开发者和企业可以通过模型接口接入,Google AI Ultra订阅用户则逐步在Gemini应用、Antigravity和搜索的AI模式获得访问。谷歌仍将Argon定位为适合多数软件与知识工作的模型,Carbon承担更困难、耗时更长的任务。[1]
这种分工意味着,使用者需要按任务难度、等待时间和成本选择模型。一次流程调用多少工具、重试多少次,会与模型单次收费一起影响完成任务的总成本。
机器人的难点,落在手、物体与接触之中
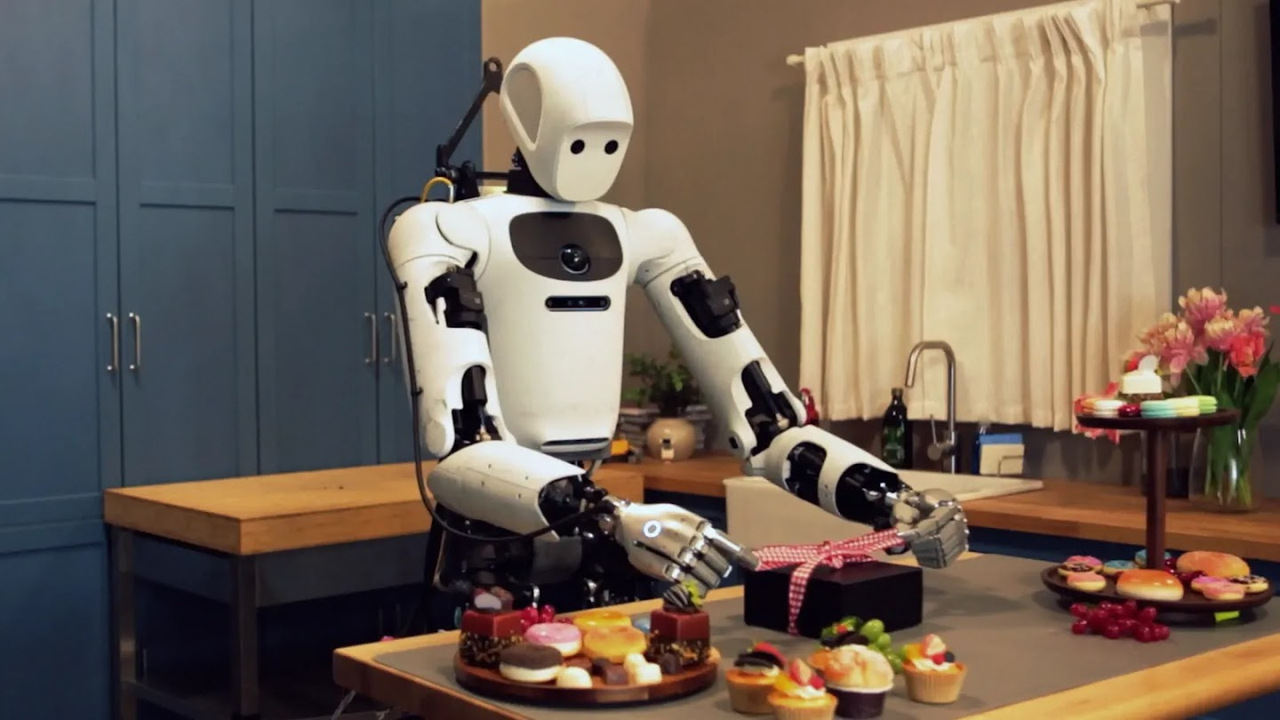
Robotics 2.5是一种视觉—语言—动作模型:机器人观察环境、理解要求,再生成手臂等部件的动作。官方展示包括处理礼盒缎带等精细操作,也在汽车工厂测试零件分拣配料。[2]
在奔驰匈牙利凯奇凯梅特和德国辛德芬根生产线的概念验证中,Apollo 2机器人执行汽车零件配料。谷歌报告该项试验成功率为96%,流程由另一套机器人推理系统跟踪,2.5动作模型控制手和手臂。[2]
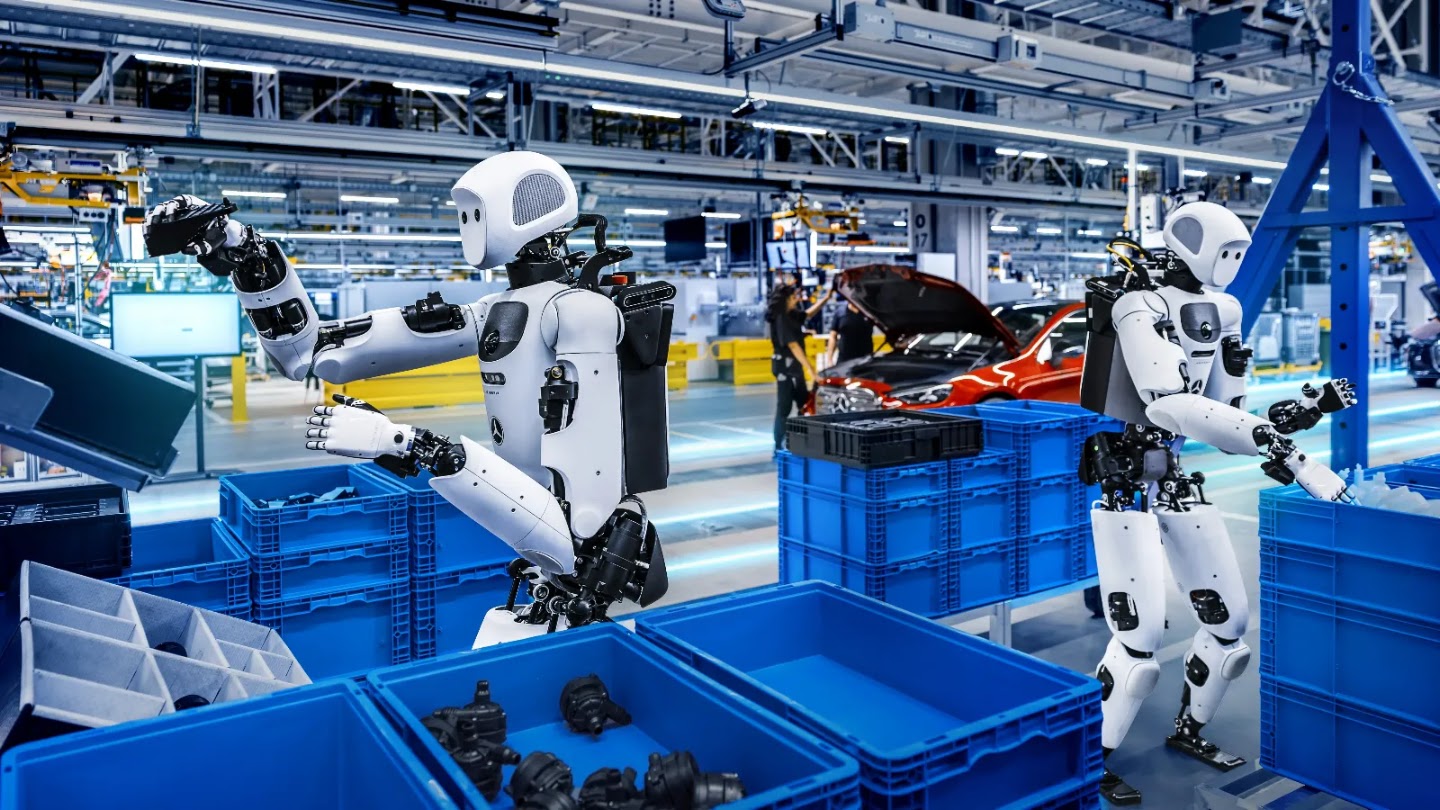
这个数字对应的是上述特定流程。公告没有完整披露试验次数、人工干预频率、整班持续运行及部署成本,因此还无法据此计算工厂的整体生产率或商业回报。
真实操作还需要处理接触误差:物件位置会变,材料可能弯折,抓住之后也可能滑动。系统需要把看见的变化,持续反馈到下一步动作中。
通用模型已经进入机器人研发流程
两项发布之间,有一条明确的技术联系:DeepMind表示,Gemini 4 Argon被用于生成模拟练习、构建数字孪生,以及查看失败录像、提出改进假设。“数字孪生”可以理解为在计算机里搭建与真实环境相对应的练习场。[2]
这里参与机器人研发的是Argon;Carbon本次强调的软件长任务,是另一条产品路线。共同的方向是让AI在多步流程里持续执行,同时通过检查或环境反馈修正动作。
接下来,软件侧需要积累真实项目的完成质量和成本记录,机器人侧则要补足连续运行、人工干预与工位收益的数据。把这些结果按具体任务记录下来,才能看清两条执行路线分别走到了哪一步。
参考资料
[1] KAVUKCUOGLU K. Gemini 4 Carbon is now available[EB/OL]. Google, (2026-11-10)[2026-11-11].[2] PARADA C. Gemini Robotics 2.5 accelerates real-world general dexterity[EB/OL]. Google DeepMind, (2026-11-10)[2026-11-11].

智讯智库编辑部
关注:科技、财经、国际视野
邮箱:contact@infocase.world
最新发布
Oura拟花6.25亿美元买入医生服务,把戒指数据接到问诊
Oura与Counsel Health签署6.25亿美元现金收购协议,预计年底前交割,将持续健康数据、AI问询与持牌医生服务进一步整合。
 新闻
谷歌AI双线升级:新模型接长任务,机器人练精细操作
谷歌11月10日开放Carbon模型并发布Robotics 2.5,分别推进长流程软件任务与真实环境中的精细动作。
 新闻
Claude新增白板、表格和数据工具,AI办公接上团队协作
Anthropic推出白板、表格测试版,数据工具转为正式可用,让团队与AI围绕同一份工作成果持续协作。
 新闻
AI设计的基因开关,让小鼠脑细胞亮了起来
研究者把AI设计的基因调控序列带入了细胞和小鼠实验。这场分享揭示,生物AI接下来要比拼实验验证、数据质量和研究流程。
 分析
马斯克谈逾万亿美元芯片厂、机器人出租:62分钟访谈解读
从芯片制造、电力和数据中心,到机器人与星链,马斯克试图把AI需求接入同一套工业体系。巨额目标背后的成本、口径与执行条件同样值得拆解。
 分析
 报告