让机器人动手前先推演,西湖大学成立世界模型研究中心
西湖世界模型研究中心10月31日成立,由于开丞担任主任,提出三年构建1000亿参数通用世界模型的目标。
一台机器人伸手拿杯子,能否先推演哪条路线更稳、会不会碰倒旁边的物品?让机器在行动前预测后果,是世界模型希望解决的一类问题。
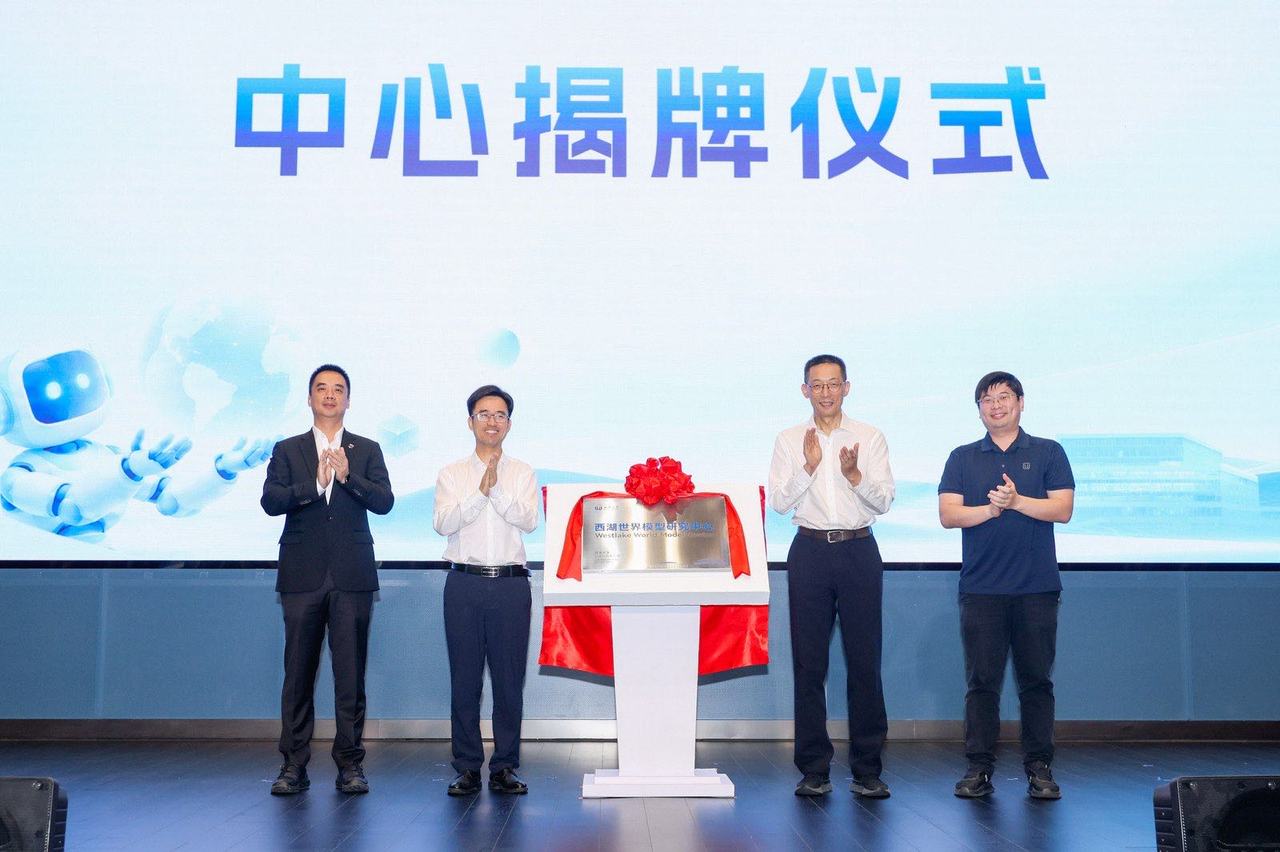
10月31日,西湖世界模型研究中心在西湖大学成立。中心主任、工学院助理教授于开丞在接受潮新闻专访时表示,中心的目标是构建通用世界模型,规划在三年内达到1000亿参数规模。参数可以粗略理解为模型通过训练学到的内部数值。[1]
这是一项研究目标,不能当成已经完成的模型发布。
让机器预测下一步会发生什么
世界模型可以先作一个直观理解:给定当前场景和一个动作,预测环境接下来会怎样变化。机器人再利用这些预测比较行动方案。
这种能力的价值,在于减少盲目试错。例如,看到桌面上的杯子后,系统需要考虑手从哪边靠近、物体之间是否会碰撞。预测如果足够准确,才可能帮助它选择更可靠的动作。
这些是技术设想与使用方向,中心成立并不意味着机器人已经具备了稳定处理所有场景的能力。模型还需要在陌生物体、不同环境和连续操作中接受检验。
于开丞在采访中特别强调,参数数量不等于能力;数据、架构、训练方法与任务选择同样关键。三年、1000亿参数描述的是投入方向,最终仍要用可复现的效果来衡量。
从一个团队,走向跨学科平台
据成立活动的原始采访报道,该中心定位为西湖大学校级交叉科研平台,将连接不同学院开展合作,并面向全球引进人才。于开丞团队从2023年起投入相关研究,中心希望在此前积累上继续扩大研究能力。
成立活动吸引了近90位业界研发负责人和投资人参加,显示出研究团队与产业界建立交流的意愿。[2]
于开丞同时创办了西湖数智公司。大学研究平台与企业各有角色:前者连接跨学科研究,企业则面向产业应用。后续如何形成有效协作,也将影响研究成果走出实验环境的速度。
对于世界模型,接下来最值得关注的进展会更加具体:开放哪些研究材料,怎样评价预测准确性,能否在新场景里减少失败,以及相关能力是否真正改善机器人的任务完成率。
让机器“先想再做”是容易理解的目标;让它在陌生环境中想得准、做得稳,才是长期研究要交出的答案。
参考资料
[1] 林辰辰. 西湖大学成立世界模型研究中心,专访主任于开丞:让机器学会“先想再做”[EB/OL]. 潮新闻, 2026-10-31.
[2] henry. 三年前布局,今年爆火丨西湖大学成立新中心[EB/OL]. 量子位, 2026-11-01.

智讯智库编辑部
关注:科技、财经、国际视野
邮箱:contact@infocase.world
最新发布
让机器人动手前先推演,西湖大学成立世界模型研究中心
西湖世界模型研究中心10月31日成立,由于开丞担任主任,提出三年构建1000亿参数通用世界模型的目标。
 新闻
12月起ChatGPT与Codex共享额度,快速聊天不扣
OpenAI称Plus、Pro和Business将在12月起共享ChatGPT与Codex额度,Instant聊天不消耗共享池,具体容量和切换日期尚待说明。
 新闻
短剧股掀涨停潮:芒果超媒、海看股份收涨20%
11月2日,芒果超媒和海看股份均收涨20%。行业产值、AI内容投入与上市公司利润需要分开看,行情热度仍待经营数据验证。
 新闻
Anthropic加两句话,能挡住AI克隆游戏吗?
Claude Code收紧复刻特定游戏的请求,独立工作室则计划缩小公开测试范围。结合GDC调查与Steam规则,分析工具、平台和原创团队各自能解决什么。
 分析
Anthropic冲刺上市:六图看清115.6亿美元单季收入与隐忧
单季营业利润转正、净亏损却逾663亿美元。六图对照招股书,拆解收入、客户、算力成本和治理结构。
 分析
 报告